优势
视觉带来的改变
- 01
零件无需精确定位
机器人自行找到零件的位置和方向,减少定位夹具。
- 02
一个工作站多种型号
视觉识别型号,工作站自动适应;换产只需在菜单中选择。
- 03
逐件检测
在线检查有无、位置、尺寸和可见缺陷,无需抽检。
- 04
减少废品
错误立即被发现,避免零件流入下道工序或送到客户手中。
范围
我们的实施内容
- 视觉引导抓取放置
- 2D 与 3D 机器人引导
- 零件型号与正反面识别
- 有无检测
- 在线检测与质量控制
- 条码与标记读取
- 相机与机器人标定
- AGV 导航
机器人与技术
视觉、机器人与产线协同
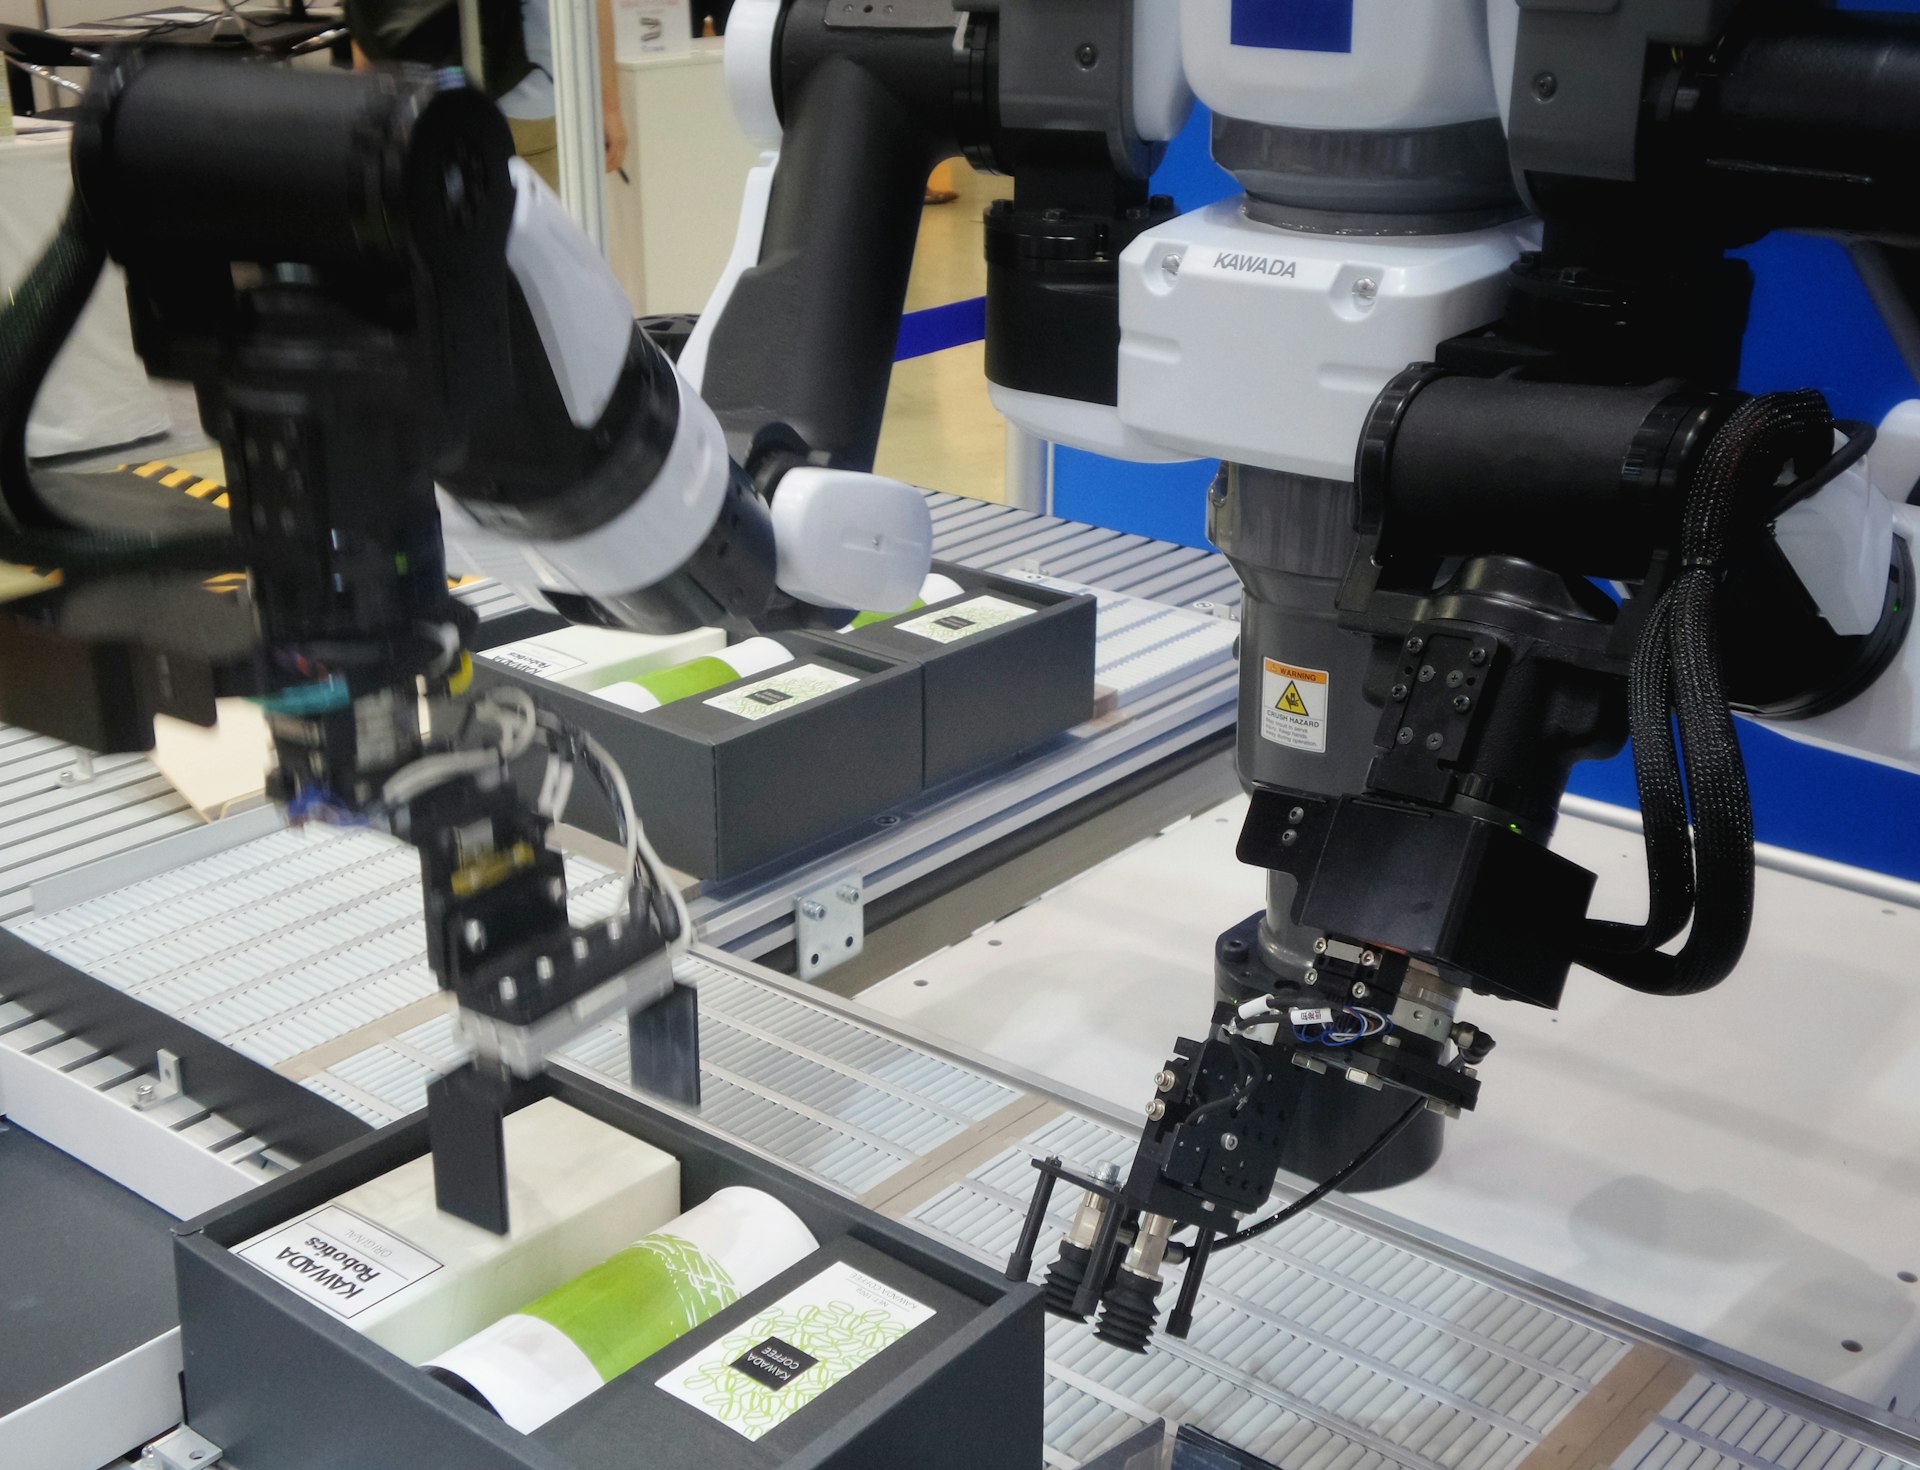
我们使用 Cognex 和 Keyence 视觉系统以及 ifm 传感器,并将其与协作机器人、工业机器人和产线 PLC 集成。照明和光学方案在真实零件上测试后确定,这往往是视觉项目成败的关键。
我们的方法
从现场勘察到投产
- 1
现场勘察与分析
我们在现场研究工艺:零件、节拍、空间和相关人员。
- 2
方案与 3D 布局
我们提供工作站布局方案和初步节拍估算。
- 3
设计与仿真
我们设计夹爪和夹具,并在制造前校验轨迹。
- 4
制造与编程
我们制造、接线并为机器人、视觉和操作软件编程。
- 5
测试与投产
我们用真实零件测试工作站,并与您的员工一起投入生产。
- 6
培训与支持
我们培训操作员,并随时提供支持(包括远程),用于修改和新产品导入。
常见问题
我们最常被问到的问题
2D 视觉和 3D 视觉有什么区别?
2D 视觉获取零件在平面上的位置和旋转角度,适用于零件平放的情况,是最简单的选择。3D 视觉还能测量高度和倾斜,零件堆叠或散乱摆放时必须使用。
增加视觉需要改造产线吗?
很少需要。通常只需在现有工位增加相机和照明,机器人即可从视觉系统获取零件坐标。我们会现场评估空间、环境光和可用节拍。
可以识别不同型号的零件吗?
可以。在 Fir 项目中,工作站可识别并抓取 12 种不同型号的零件,换型通过菜单完成。

有类似的应用需要自动化吗?
告诉我们零件、节拍和空间:我们为您提供最简单有效的方案。