技术 · 运动学分析
自有专利技术KinEye
识别奇异点与关键问题,解决方案即刻可用。
KinEye 是 Robot-ics 最新一代的自有专利技术,用于机器人轨迹的高级运动学分析与优化。它诞生于 TelKin,也可单独使用或集成到第三方系统中。
- 集成于 TelKin
- 独立使用
- 集成到第三方系统
实时诊断
每一次运动,都经过分析。每一个问题,都被及时发现。
系统实时分析每一次运动,评估整体效率,及时发现运行中的问题,例如硬件的机械应力或不理想的作业流程。
借助智能诊断,KinEye 不仅能发现问题,还能计算并提出具体的轨迹修正方案。
轨迹研究
看不见的敌人:奇异点。
奇异点是指机器人失去一个自由度、无法再以受控方式运动的位形。
- 01
腕部奇异点
当第 4 轴和第 6 轴共线时,工具的微小移动需要关节进行巨大的旋转。
- 02
临界加速度
某些运动迫使个别轴过度加速和减速,产生机械应力。
- 03
不可达位置
位于工作空间之外,或只能以不利姿态到达的点,会使循环中断。
工作原理
从分析到修正,只需四步。
- 01
分析每一条轨迹
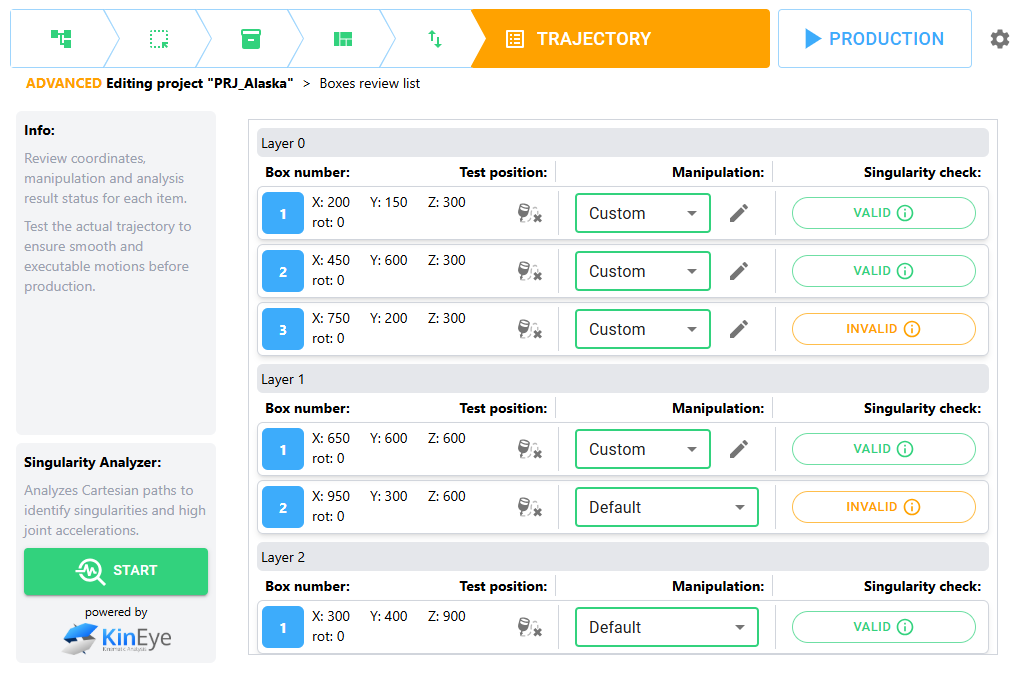
KinEye · 分析每一条轨迹Singularity Analyzer 自动检查所有位置,包括接近和离开轨迹。每个位置都会得到一个结果:有效、警告或无效。
- 02
显示关键环节
KinEye · 显示关键环节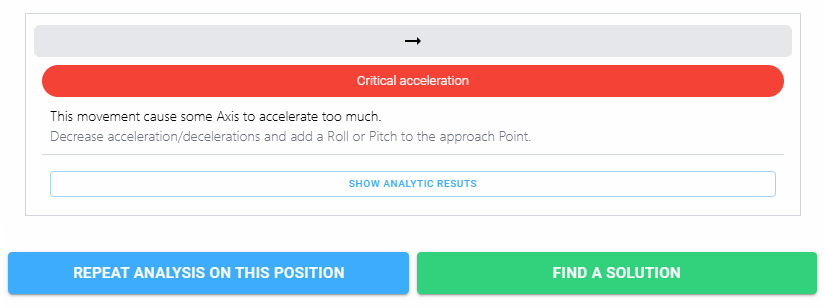
对每条有问题的轨迹,KinEye 生成报告,列出关键环节(例如某些轴加速度过大),并指出如何处理。
- 03
寻找解决方案
KinEye · 寻找解决方案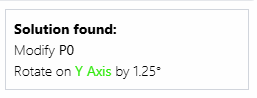
点击 FIND A SOLUTION 后,系统会在避开奇异点的前提下重新分析。如果找到解决方案,KinEye 会建议接近点的新姿态,例如绕 Y 轴旋转 1.25°。
- 04
应用并验证
KinEye · 应用并验证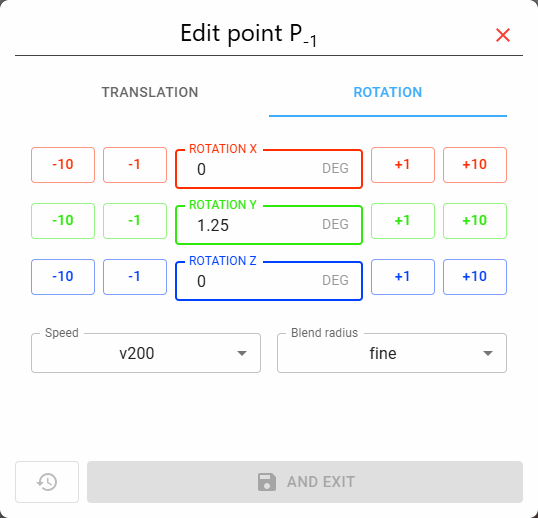
点击 APPLY VALID SOLUTION 后,该点会自动更新为新数值,且仅作用于相关箱子。之后可立即用机器人再次测试轨迹。
机械设计
先研究工具,再制造工具
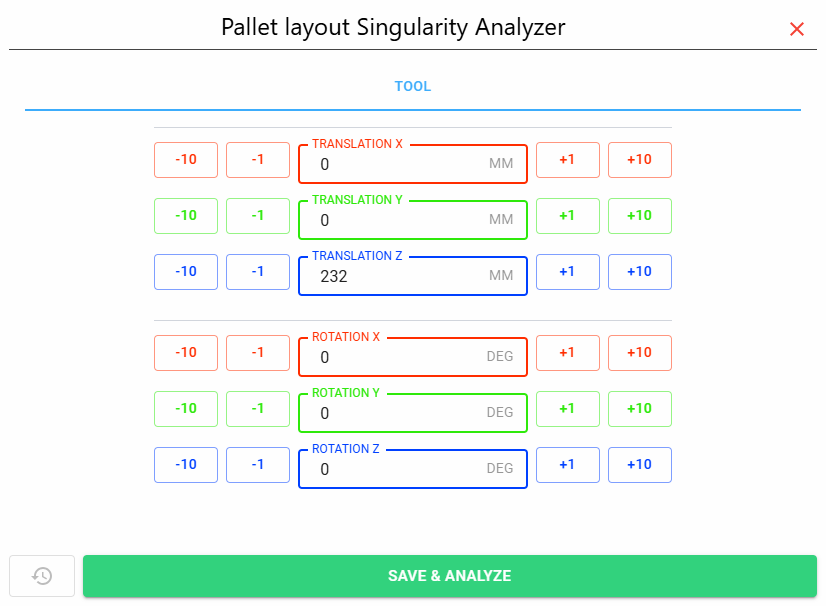
如果分析发现大量关键点,您可以在 KinEye 窗口中对工具进行虚拟的平移和旋转修改,然后点击 SAVE & ANALYZE,验证不同的机械结构是否能改善循环。
- 带角度偏置的工具可避免第 4 轴与第 6 轴共线(腕部奇异点)
- 悬伸式工具可使最远的位置变得可达
成效
更精准、更耐用、持续运转的生产循环。
极致精度
贯穿整个生产循环
更少磨损
降低机械部件损耗
零停机
消除设备停机时间
一项技术,三种用法
诞生于 TelKin,可用于您的系统。
- 01
集成于 TelKin
投产前校验每一个码垛位置。
了解 TelKin - 02
独立使用
在设计阶段或优化现有产线时研究轨迹、工作站和工具。
- 03
集成到第三方系统
可集成到设备制造商、系统集成商和软件公司的软件与方案中。
面向企业与合作伙伴
想把 KinEye 集成到您的方案中吗?
您是设备制造商、系统集成商还是软件公司?将 KinEye 的运动学分析带入您的产品:在现场之前发现奇异点和关键问题,为客户提供已优化的轨迹。
洽谈集成合作- 设备与机器人工作站制造商
- 系统集成商
- 软件公司与仿真平台
- 机器人编程软件厂商