软件 · 无代码码垛
即将推出TelKin
无代码编程,轻松码垛与拆垛。
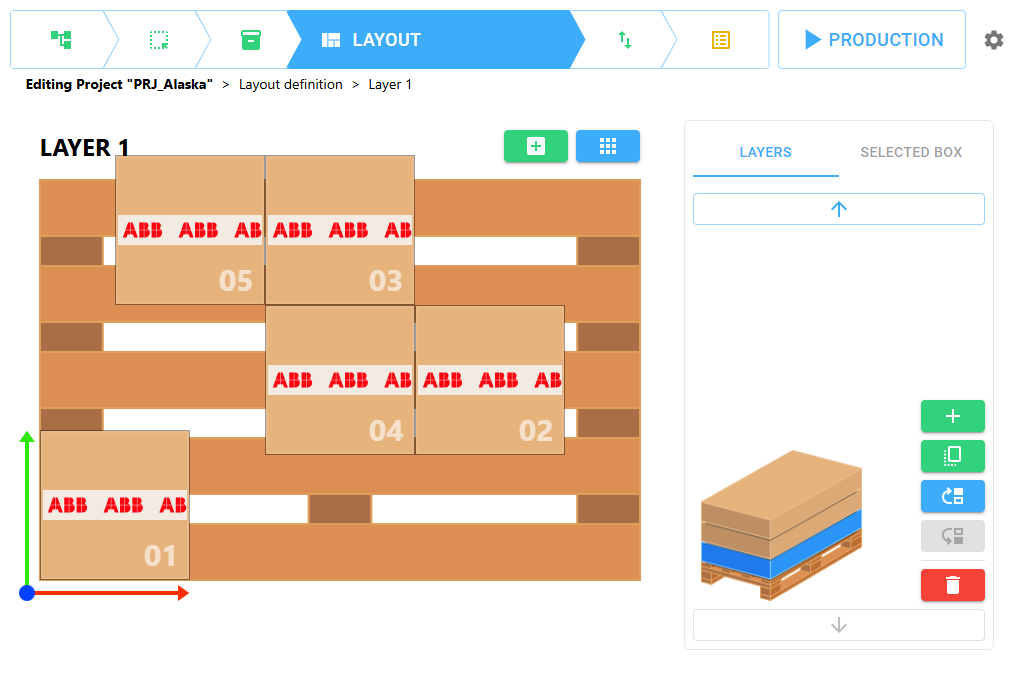
TelKin 是一款前沿软件工具,用于物料搬运机器人系统的无代码编程,专注于码垛与拆垛工艺。
机器人兼容性
首发支持 ABB OmniCore。UR 与 FANUC 即将推出。
TelKin 首发于配备 OmniCore 控制器的 ABB 机器人。与此同时,我们正在开发面向 Universal Robots 和 FANUC 的专用版本,每个版本都针对各自的控制器优化:相同的界面、相同的六个步骤、相同的 KinEye 校验。
- 首发支持

ABB · OmniCore 控制器
TelKin 首个版本专为配备 OmniCore 控制器的 ABB 机器人打造:在 TelKin 中配置,通过 FlexPendant 上的 Wizard 模块启动。
1.0 版
- 开发中
Universal Robots · e-Series 协作机器人
面向 Universal Robots 协作机器人的专用版本,将无代码码垛带入协作工作站。
专用版本开发中
- 开发中
FANUC · 工业机器人
面向 FANUC 机器人的专用版本,同样提供六步引导配置和 KinEye 轨迹校验。
专用版本开发中
使用其他品牌的机器人? 告诉我们您的产线情况,我们将告诉您如何把 TelKin 带到您的工作站。
六步引导配置
告别传统编程。TelKin 一步步引导您。
凭借简洁直观的界面,软件一步步引导操作员配置自身的生产需求,消除了传统编程的复杂性。 软件自动计算托盘坐标系和所有放置位置:操作员只需示教几个点,并描述箱子和码垛图案。
步骤 01 / 06
项目档案
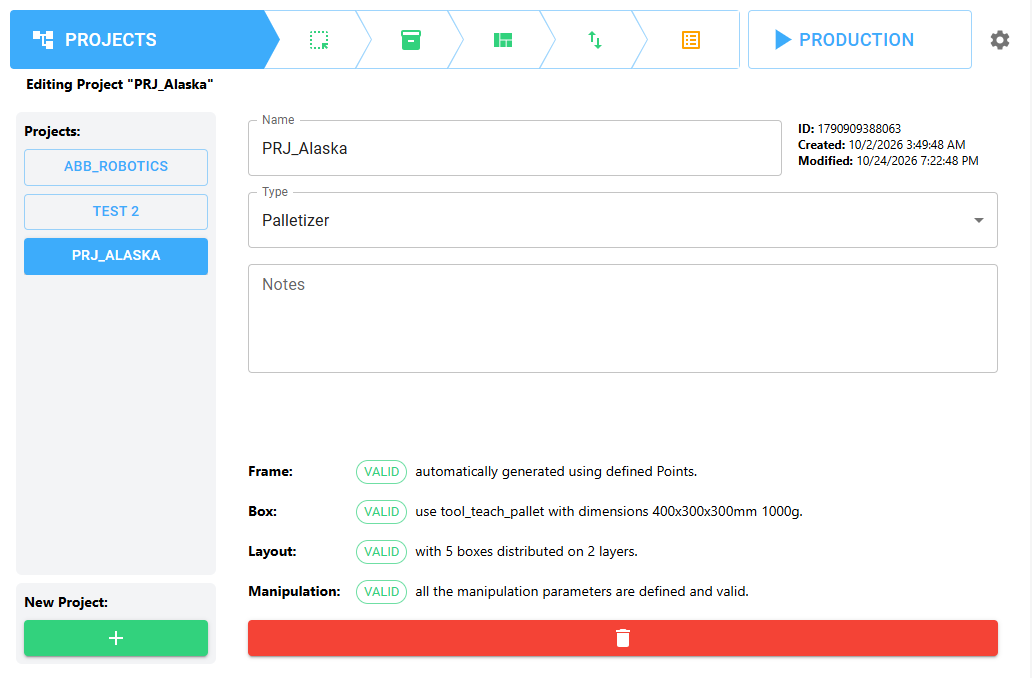
产品、托盘和码垛图案的每种组合都是一个项目。您可以创建、选择或修改项目,在不同产品之间瞬间切换。
- 码垛(Palletizer)或拆垛(Depalletizer)类型
- Frame、Box、Layout 和 Manipulation 的验证状态
- 自由备注:客户、产线、版本
从配置到生产
在 FlexPendant 上启动。实时监控。
Wizard 中的 TelKin 模块
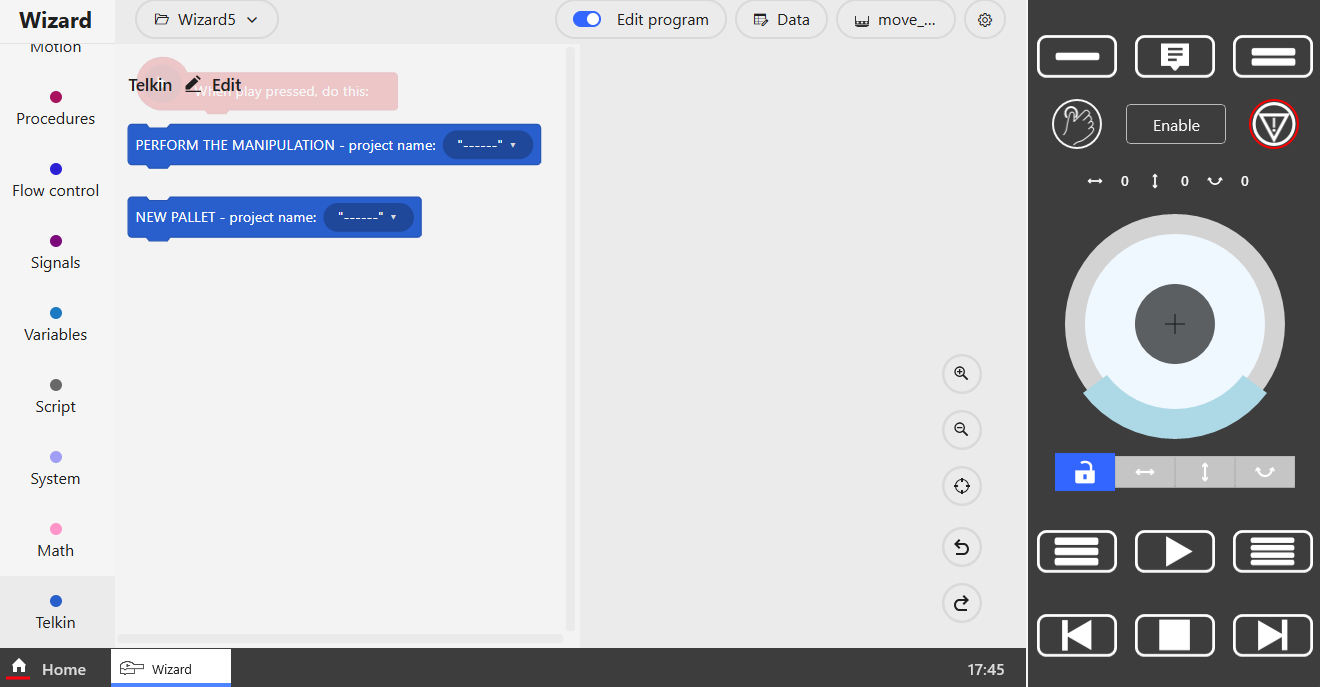
Wizard 中的 TelKin 模块
通过 ABB Wizard 环境中的 PERFORM THE MANIPULATION 和 NEW PALLET 模块,在 FlexPendant 上启动项目:无需编写一行 RAPID 代码。
实时生产监控
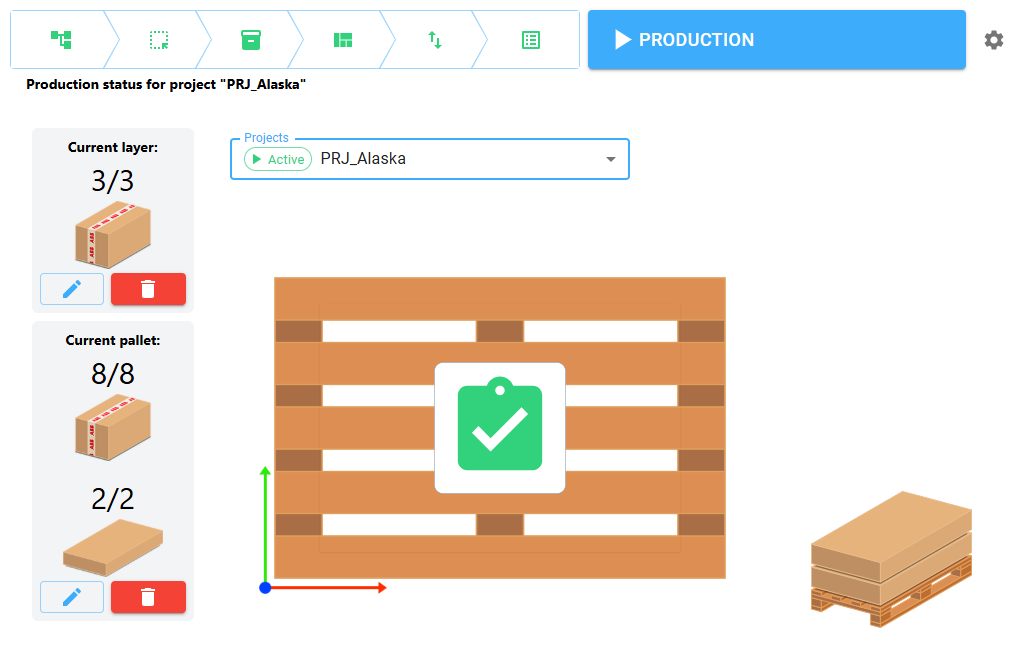
实时生产监控
PRODUCTION 界面显示各层和托盘的进度。如有箱子被添加或移除,可手动修正计数,从正确位置继续。
功能特点
物料搬运所需的一切
无代码,示教器上也一样
在 TelKin 中图形化配置,通过 Wizard 模块启动:无需编写任何机器人语言。
更多项目,更多机器人
项目档案让您瞬间切换产品;一台机器人可同时运行多个项目。
内置 KinEye
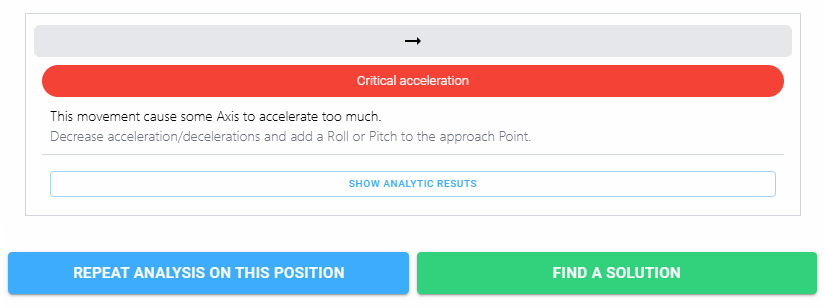
每条轨迹都会检查奇异点、过大加速度和不可达位置。
高级功能
已有 WorkObject、托盘偏移、层间隔板、间距扩展、参考关节和 RAPID 程序。
操作日志
记录每个阶段的位置、负载和时间:最近十天的日志随时可查。
适配各类机器人
针对工业机器人品牌和型号优化的专用版本。质保 2 年。
TelKin 以最大灵活性为设计理念,将推出多个专用版本,针对所安装的工业机器人品牌和型号进行优化。首个版本面向配备 OmniCore 控制器的 ABB 机器人。
快速流程
九步完成从新建项目到投产
- 1Projects
创建项目,设置名称和类型
- 2Pallet
选择示教工具(Teaching Tool),示教 P1、P2、P3
- 3Box
选择生产工具(Production Tool),设置尺寸和重量
- 4Layout
在每一层摆放箱子
- 5Manipulation
示教 P-1、P0、P+1 并配置抓取动作
- 6Trajectory
检查位置并运行 KinEye 算法
- 7Projects
确认 Frame、Box 和 Layout 均为 VALID
- 8Wizard
插入 TelKin 模块,选择项目并按 Play
- 9Production
监控托盘进度

想在您的机器人上使用 TelKin?
各版本针对机器人品牌和型号优化:告诉我们您的产线情况。