Software · No-code palletizing
Coming soonTelKin
Programmazione no-codeper pallettizzare e depallettizzare.
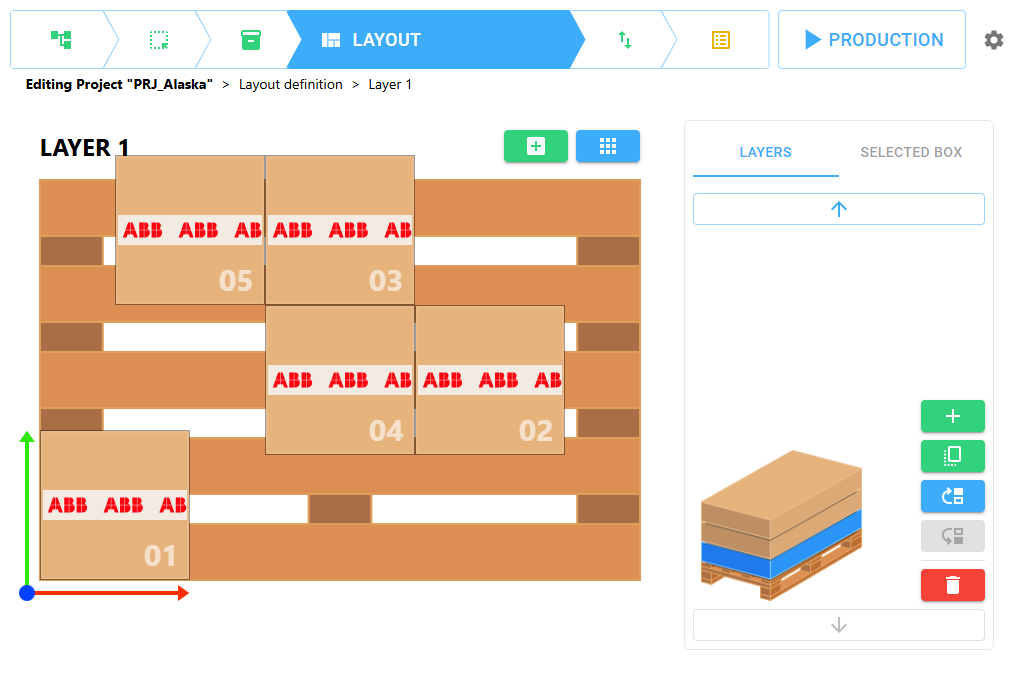
TelKin è il tool software d'avanguardia progettato per la programmazione no-code di sistemi robotizzati dedicati alla movimentazione merci, con un focus specifico sui processi di pallettizzazione e depallettizzazione.
Compatibilità robot
Subito su ABB OmniCore.Presto su UR e FANUC.
TelKin debutta sui robot ABB con controller OmniCore. In parallelo stiamo sviluppando le versioni dedicate a Universal Robots e FANUC, ognuna ottimizzata per il proprio controller: stessa interfaccia, stesse sei fasi, stessa verifica KinEye.
- Disponibile al lancio

ABB · Controller OmniCore
La prima versione di TelKin nasce per i robot ABB con controller OmniCore: configurazione da TelKin, avvio dai blocchi del Wizard sul FlexPendant.
Versione 1.0
- In sviluppo
Universal Robots · Cobot e-Series
Una versione dedicata ai cobot Universal Robots, per portare la pallettizzazione no-code anche nelle celle collaborative.
Versione dedicata in sviluppo
- In sviluppo
FANUC · Robot industriali
Una versione dedicata ai robot FANUC, con la stessa configurazione guidata in sei fasi e la verifica delle traiettorie KinEye.
Versione dedicata in sviluppo
Usi un altro robot? Raccontaci il tuo impianto: ti diciamo come portare TelKin anche sulla tua cella.
Configurazione guidata in sei fasi
Dimentica la programmazione tradizionale.Ti guida TelKin.
Grazie a un'interfaccia semplice e intuitiva, il software guida passo dopo passo l'operatore nella configurazione delle proprie esigenze produttive, eliminando la complessità della programmazione tradizionale. Il software calcola in automatico il riferimento del pallet e tutte le posizioni di deposito: l'operatore insegna solo pochi punti e descrive collo e schema.
Fase 01 di 06
Un archivio di progetti
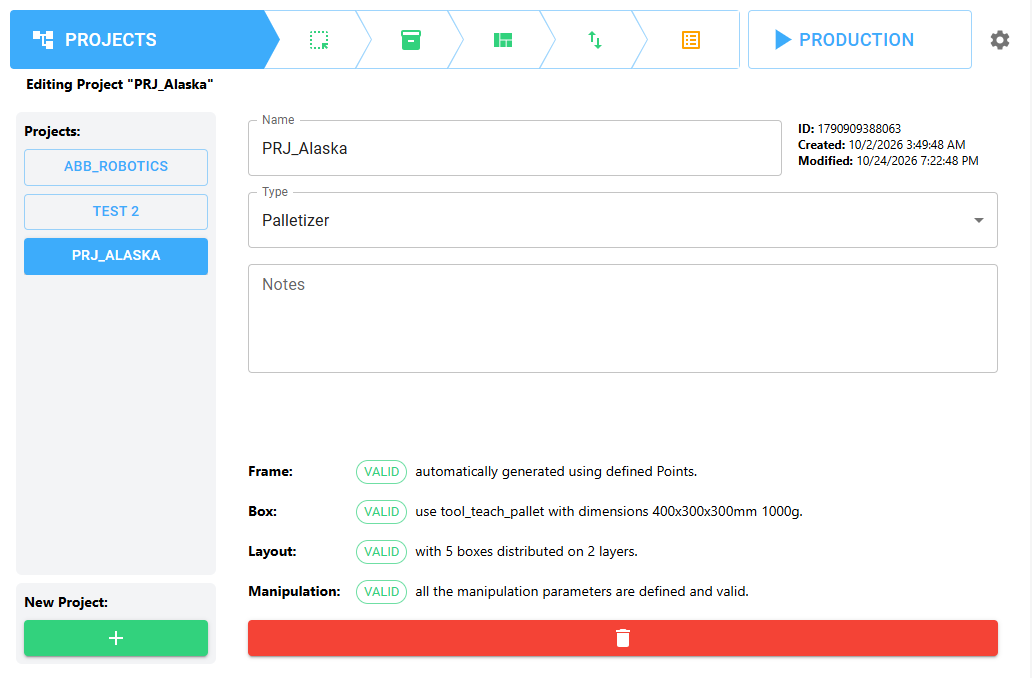
Ogni combinazione di prodotto, pallet e schema di carico è un progetto. Crei, selezioni o modifichi i progetti e passi in un attimo da un prodotto all'altro.
- Tipo Palletizer o Depalletizer
- Stato di validazione di Frame, Box, Layout e Manipulation
- Note libere: cliente, linea, revisione
Dalla configurazione alla produzione
Si avvia dal FlexPendant.Si controlla in tempo reale.
Blocchi TelKin nel Wizard
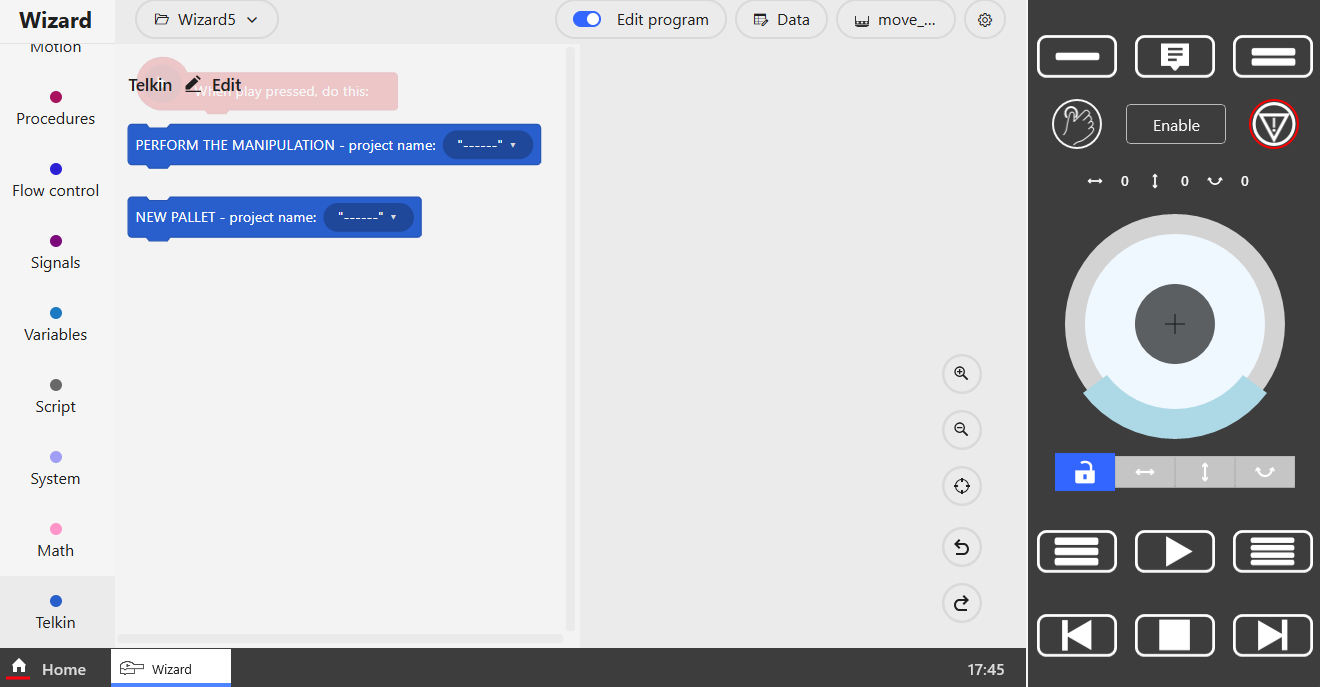
Blocchi TelKin nel Wizard
Il progetto si avvia dal FlexPendant con i blocchi PERFORM THE MANIPULATION e NEW PALLET dell'ambiente Wizard di ABB: nessuna riga di codice RAPID.
Produzione in tempo reale
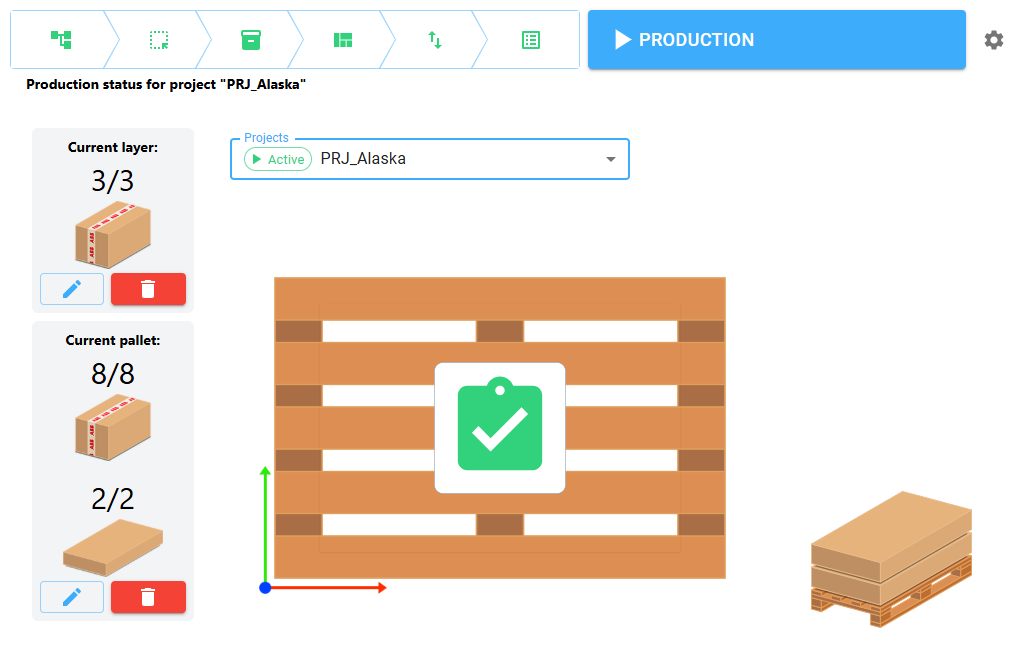
Produzione in tempo reale
La schermata PRODUCTION mostra l'avanzamento di strati e pallet. I contatori si correggono a mano se un collo viene aggiunto o rimosso, per riprendere dal punto giusto.
Caratteristiche
Tutto quello che serve per la movimentazione merci
No-code, anche sul pendant
Configurazione grafica in TelKin, avvio con i blocchi del Wizard: nessun linguaggio robot da scrivere.
Più progetti, più robot
Archivio di progetti per cambiare prodotto in un attimo; un robot può lavorare con più progetti contemporaneamente.
KinEye integrato
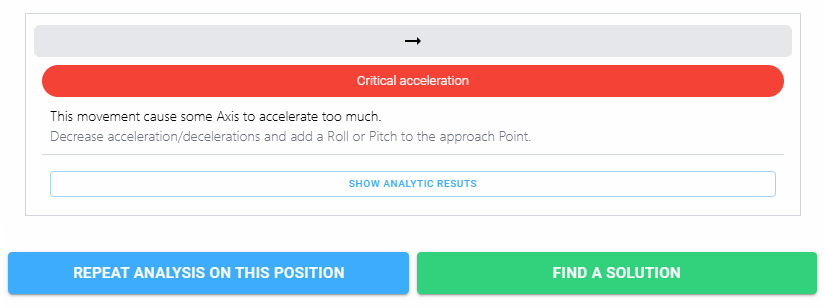
Ogni traiettoria è verificata contro singolarità, accelerazioni eccessive e posizioni irraggiungibili.
Funzioni avanzate
WorkObject esistenti, offset del pallet, interfalde, area di esplosione, giunti di riferimento e procedure RAPID.
Registro operazioni
Ogni fase viene registrata con posizione, carico utile e tempi: gli ultimi dieci giorni sono sempre consultabili.
Versioni per ogni robot
Versioni dedicate, ottimizzate per marca e modello del robot industriale. Garanzia di 2 anni.
Sviluppato in ottica di massima flessibilità, TelKin sarà disponibile in diverse versioni dedicate, ottimizzate in base alla marca e al modello del robot industriale su cui viene installato. La prima versione è dedicata ai robot ABB con controller OmniCore.
Procedura rapida
Dal nuovo progetto alla produzione in nove passi
- 1Projects
Crea il progetto, assegna nome e tipo
- 2Pallet
Seleziona il Teaching Tool e insegna P1, P2, P3
- 3Box
Seleziona il Production Tool, imposta dimensioni e peso
- 4Layout
Disponi i colli su ogni strato
- 5Manipulation
Insegna P-1, P0, P+1 e configura le azioni di presa
- 6Trajectory
Verifica le posizioni ed esegui l'algoritmo KinEye
- 7Projects
Controlla che Frame, Box e Layout siano VALID
- 8Wizard
Inserisci i blocchi TelKin, scegli il progetto e premi Play
- 9Production
Monitora l'avanzamento del pallet

Vuoi TelKin sul tuo robot?
Le versioni sono ottimizzate per marca e modello del robot: raccontaci il tuo impianto.