URCap · Universal Robots e-Series
DisponibileMotionRecorder
Il modo più facile perregistrare e riprodurre path complessi.
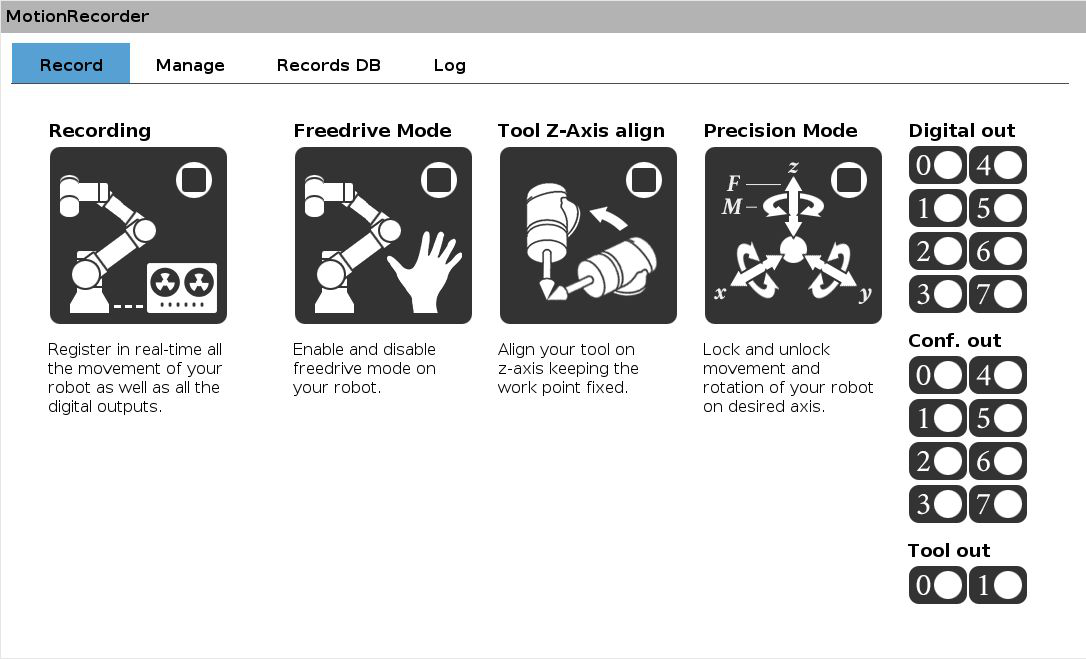
MotionRecorder registra tutti i movimenti eseguiti a mano sul cobot Universal Robots, insieme all'attivazione e disattivazione delle uscite digitali, e genera il programma da usare in ciclo automatico. Un database interno organizza le registrazioni per prodotto.
L'interfaccia
Guidi il robot a mano.Lui ricorda.
Il cobot ripete esattamente i movimenti eseguiti in modalità manuale, riducendo i problemi di cinematica inversa: anche chi non è un programmatore di robot crea in poco tempo il suo primo programma funzionante.
Menu 01 di 04
Registra movimenti e uscite
Dal nodo di installazione (Installation → URCaps → MotionRecorder) si avvia la registrazione in tempo reale del percorso e degli I/O. Al termine si assegna un nome e il path entra nel database.
- Recording, Freedrive, Tool Z-Axis align e Precision Mode
- Uscite digitali comandabili senza cambiare schermata
- Registrazione da scartare con un tocco se non convince
Strumenti di registrazione
Quattro modi per muovere il robot mentre registri
Recording
Registra in tempo reale il percorso del robot e lo stato delle uscite digitali.
Freedrive Mode
Il cobot si muove a mano nella direzione della forza applicata, senza rischi di errori di cinematica inversa.
Tool Z-Axis align
Allinea l'asse Z dell'utensile perpendicolare al piano della base: un orientamento esatto impossibile da ottenere a mano.
Precision Mode
Il sensore di forza della flangia guida un moto coordinato nella direzione della spinta, per seguire con precisione una forma.
Uscite digitali registrate insieme al movimento
- 8 uscite digitali standard
- 8 uscite digitali configurabili
- 2 uscite digitali dell'utensile
Precision Mode
Segui una forma,asse per asse.
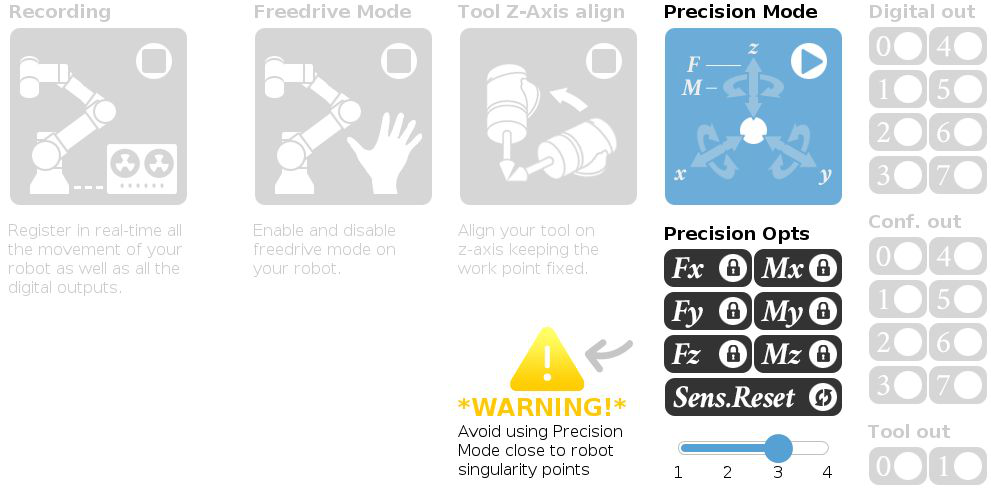
In Precision Mode il cobot non rilascia semplicemente l'asse sollecitato: legge le forze esterne con il sensore della flangia ed esegue un moto coordinato nella stessa direzione. Sei pulsanti bloccano separatamente le tre traslazioni e le tre rotazioni, per un controllo lineare del percorso.
Esempio: bloccando Fz, Mx e My si ottiene una traslazione pulita sul piano, mantenendo l'utensile ortogonale e lasciando libera solo la rotazione attorno a Z.
- Blocco indipendente di Fx, Fy, Fz, Mx, My, Mz
- Sensibilità regolabile alle forze esterne
- Azzeramento del sensore forza/coppia (Zero FT sensor)
Riproduzione nel programma
Un percorso registrato,tante modalità di riproduzione.
No-Waiting
Riproduce il percorso ignorando le pause fatte durante la registrazione, per esempio per cambiare presa.
Inverse
Riproduce il percorso nell'ordine registrato o al contrario, dalla fine all'inizio.
Velocità
Da 0,1× a 2× rispetto alla velocità registrata.
Cruise Control
Velocità costante lungo tutto il percorso, senza pause.
Inizio / fine
Porta il robot a velocità ridotta al primo o all'ultimo punto, per insegnare i waypoint prima e dopo il percorso.
Applicazioni
Dove il percorsoconta più del punto.
Incollaggio
Percorsi su sagome complesse senza costosi software CAD: basta seguire il profilo del pezzo.
Carico/scarico CNC
Traiettorie in spazi stretti, come l'interno di una macchina utensile.
Verniciatura, spazzolatura, levigatura
Dove la qualità dipende dall'esperienza dell'operatore, il modo più efficiente per insegnarla al robot.
Visione e scansione 3D
Orientamenti dell'utensile difficili da programmare, per non lasciare zone d'ombra.
Tanti tipi di prodotto
Il database interno rende semplice aggiungere nuovi modelli o modificare quelli esistenti.
Funzioni script
Tutta la potenza, anche in URScript.
Fuori dall'interfaccia di PolyScope le funzioni di MotionRecorder sono disponibili in un blocco Script: ics_go_start_pose, ics_go_finish_pose e ics_MR_move, con gli stessi parametri della riproduzione.
# Blocco Script in PolyScope
ics_go_start_pose("record_1569945688.3")     # al primo punto del percorso
ics_MR_move(
  True,                    # no_w8: ignora le pause
  False,                   # inverse: ordine registrato
  False,                   # constant_speed
  1.5,                     # speed: da 0.1 a 2
  "record_1569945688.3"    # nome del record
)
ics_go_finish_pose("record_1569945688.3")    # all'ultimo punto
Download
Software e manuali,pronti da scaricare.
Scarica l'URCap da installare sul tuo cobot e il manuale d'uso. Per sbloccare tutte le funzioni serve la chiave hardware: contattaci per la licenza.
- URCAP
MotionRecorder URCap
Il plugin da installare sul cobot e-Series da chiavetta USB. Senza chiave hardware funziona in versione limitata.
v2.5.10 · 6,5 MB
Scarica - PDF
Manuale d'uso
Installazione, interfaccia, funzioni script e risoluzione dei problemi.
v2.3.6 · Italiano · 1,7 MB
Scarica - PDF
Operating manual
Installation, interface, script functions and troubleshooting.
v2.3.6 · English · 2,3 MB
Scarica
Installazione
Pronto in cinque passi
- 1
Download
Scarica il file MotionRecorder-x.x.x.urcap e copialo su una chiavetta USB
- 2
USB
Inserisci la chiavetta nel teach pendant o nel control box del cobot e-Series
- 3
Settings
Apri Settings → System → URCap e premi +
- 4
Installa
Seleziona il file .urcap da usbdisk, premi Open e riavvia il robot
- 5
Dongle
Inserisci la chiave hardware in una porta USB per sbloccare tutte le funzioni
Licenza
- Licenza su chiave hardware, distribuita tramite i canali ufficiali Universal Robots
- Uso illimitato su un singolo robot
- Aggiornamenti gratuiti
- Portabilità tra installazioni e robot diversi
- Garanzia di 2 anni
Senza chiave hardware il software si installa in versione limitata; inserendo il dongle in una porta USB del cobot si sbloccano tutte le funzioni.

Vuoi provare MotionRecorder sul tuo robot?
Scrivici: ti spieghiamo come ottenere la licenza e come integrarlo nel tuo ciclo.