界面
您用手引导机器人。它会记住。
协作机器人精确重复在手动模式下完成的动作,减少逆运动学问题:即使不是机器人程序员,也能很快创建第一个可运行的程序。
菜单 01 / 04
录制动作与输出
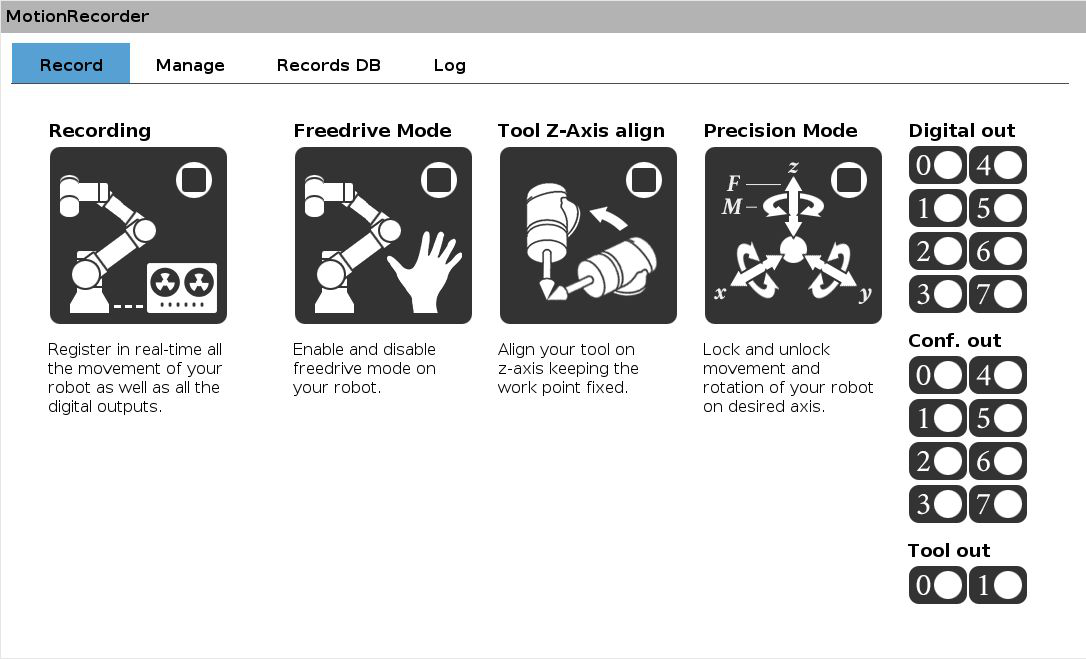
在安装节点(Installation → URCaps → MotionRecorder)中开始实时录制路径和 I/O。结束后为其命名,路径即存入数据库。
- Recording、Freedrive、Tool Z-Axis align 和 Precision Mode
- 无需切换界面即可控制数字输出
- 不满意的录制一键删除
录制工具
录制时移动机器人的四种方式
Recording
实时录制机器人路径和数字输出状态。
Freedrive Mode
协作机器人沿施加力的方向被手动移动,不会出现逆运动学错误。
Tool Z-Axis align
将工具 Z 轴对准垂直于基座平面:手动无法实现的精确姿态。
Precision Mode
法兰力传感器沿推力方向驱动协调运动,精确跟随形状。
数字输出与动作同步录制
- 8 路标准数字输出
- 8 路可配置数字输出
- 2 路工具数字输出
Precision Mode
跟随形状,逐轴控制。
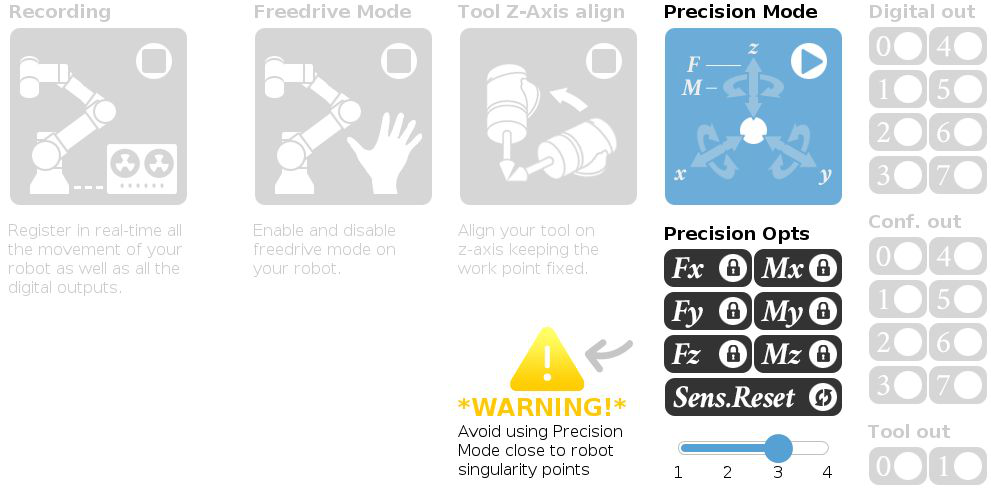
在 Precision Mode 下,协作机器人不只是释放受力的轴:它通过法兰传感器读取外力,并沿同一方向执行协调运动。六个按钮可分别锁定三个平移和三个旋转,实现对路径的线性控制。
示例:锁定 Fz、Mx 和 My,即可在平面上实现纯平移,保持工具垂直,仅允许绕 Z 轴旋转。
- 独立锁定 Fx、Fy、Fz、Mx、My、Mz
- 可调节对外力的灵敏度
- 力/力矩传感器清零(Zero FT sensor)
在程序中回放
一条录制路径,多种回放方式。
No-Waiting
回放路径时忽略录制过程中的停顿,例如更换握持方式时的停顿。
Inverse
按录制顺序或反向(从终点到起点)回放路径。
速度
为录制速度的 0.1 倍至 2 倍。
Cruise Control
全程匀速,无停顿。
起点 / 终点
以低速将机器人移至第一个或最后一个点,便于示教路径前后的路点。
应用场景
路径比点位更重要的场合。
涂胶
无需昂贵的 CAD 软件即可在复杂外形上生成路径:只需沿零件轮廓移动。
CNC 上下料
在狭小空间内的轨迹,例如机床内部。
喷涂、刷涂、打磨
当质量取决于操作员经验时,这是把经验传授给机器人最高效的方式。
视觉与 3D 扫描
难以编程的工具姿态,确保不留阴影区域。
多种产品类型
内置数据库让新增型号或修改现有型号变得简单。
脚本函数
在 URScript 中同样强大。
在 PolyScope 界面之外,MotionRecorder 的功能也可以在 Script 块中使用: ics_go_start_pose, ics_go_finish_pose 和 ics_MR_move,参数与回放功能相同。
# PolyScope 中的 Script 块
ics_go_start_pose("record_1569945688.3")     # 移至路径第一个点
ics_MR_move(
  True,                    # no_w8:忽略停顿
  False,                   # inverse:按录制顺序
  False,                   # constant_speed
  1.5,                     # speed:0.1 至 2
  "record_1569945688.3"    # 记录名称
)
ics_go_finish_pose("record_1569945688.3")    # 移至最后一个点
下载
软件与手册,随时下载。
下载需安装到协作机器人上的 URCap 及用户手册。解锁全部功能需要硬件密钥: 联系我们 获取授权。
安装
五步即可就绪
- 1
Download
下载 MotionRecorder-x.x.x.urcap 文件并复制到 U 盘
- 2
USB
将 U 盘插入 e-Series 协作机器人的示教器或控制箱
- 3
Settings
打开 Settings → System → URCap 并点击 +
- 4
Install
从 usbdisk 中选择 .urcap 文件,点击 Open 并重启机器人
- 5
Dongle
将硬件密钥插入 USB 接口,解锁全部功能
授权
- 硬件密钥授权,通过 Universal Robots 官方渠道分发
- 单台机器人无限制使用
- 免费更新
- 可在不同安装和机器人之间迁移
- 质保 2 年
未插入硬件密钥时,软件以受限版本安装;将加密狗插入协作机器人的 USB 接口即可解锁全部功能。

想在您的机器人上试用 MotionRecorder?
联系我们:我们将说明如何获取授权,以及如何将其融入您的生产循环。