La sfida
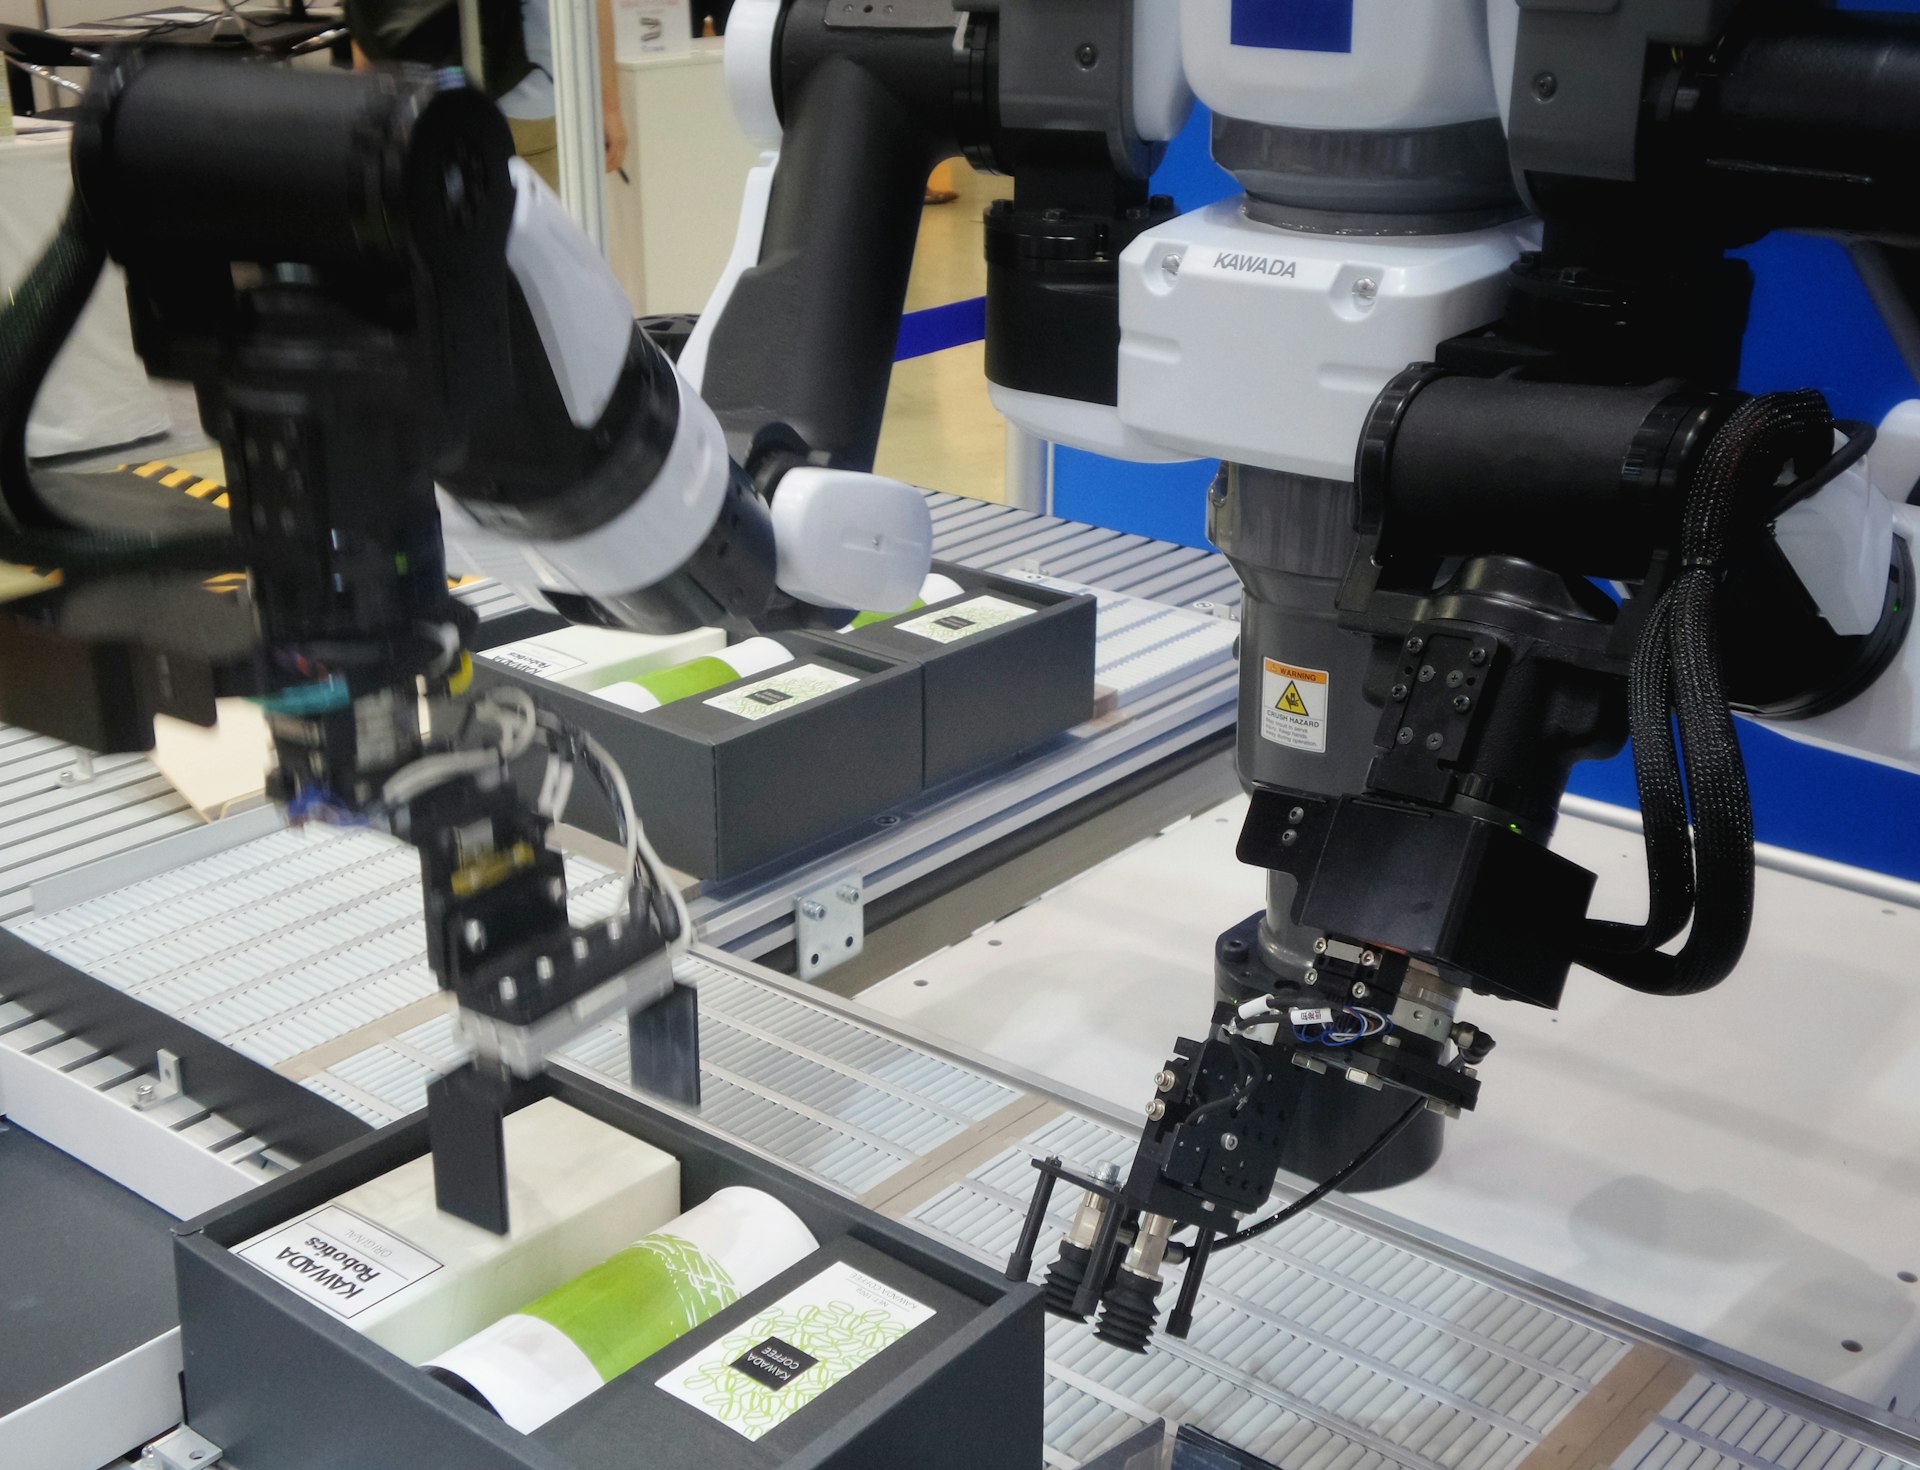
Gestire 12 modelli di pezzi diversi per dimensioni (fino a 150 mm), forma, colore (bianco o nero) e dettagli geometrici, senza riprogrammare la cella a ogni cambio.
La soluzione
- Sistema di visione artificiale per il riconoscimento e la localizzazione dei pezzi.
- Software completamente parametrizzato: il cambio modello avviene da un menu a tendina.
- Interfaccia sviluppata interamente su tablet OmniCore, progettata in parallelo con il cliente in base alle sue esigenze e al suo livello di conoscenza.
Il risultato
Una cella flessibile che passa da un modello all'altro in pochi secondi, gestita direttamente dall'operatore.

Hai un processo da automatizzare?
Raccontaci la tua produzione: studiamo insieme la soluzione più semplice ed efficace.